彦控
客户案例 运动补偿与稳定 视轴与指向稳定传感器与惯导标定测试 整机交付

北京某光电吊舱研制企业 — 视轴稳定扰动测试台

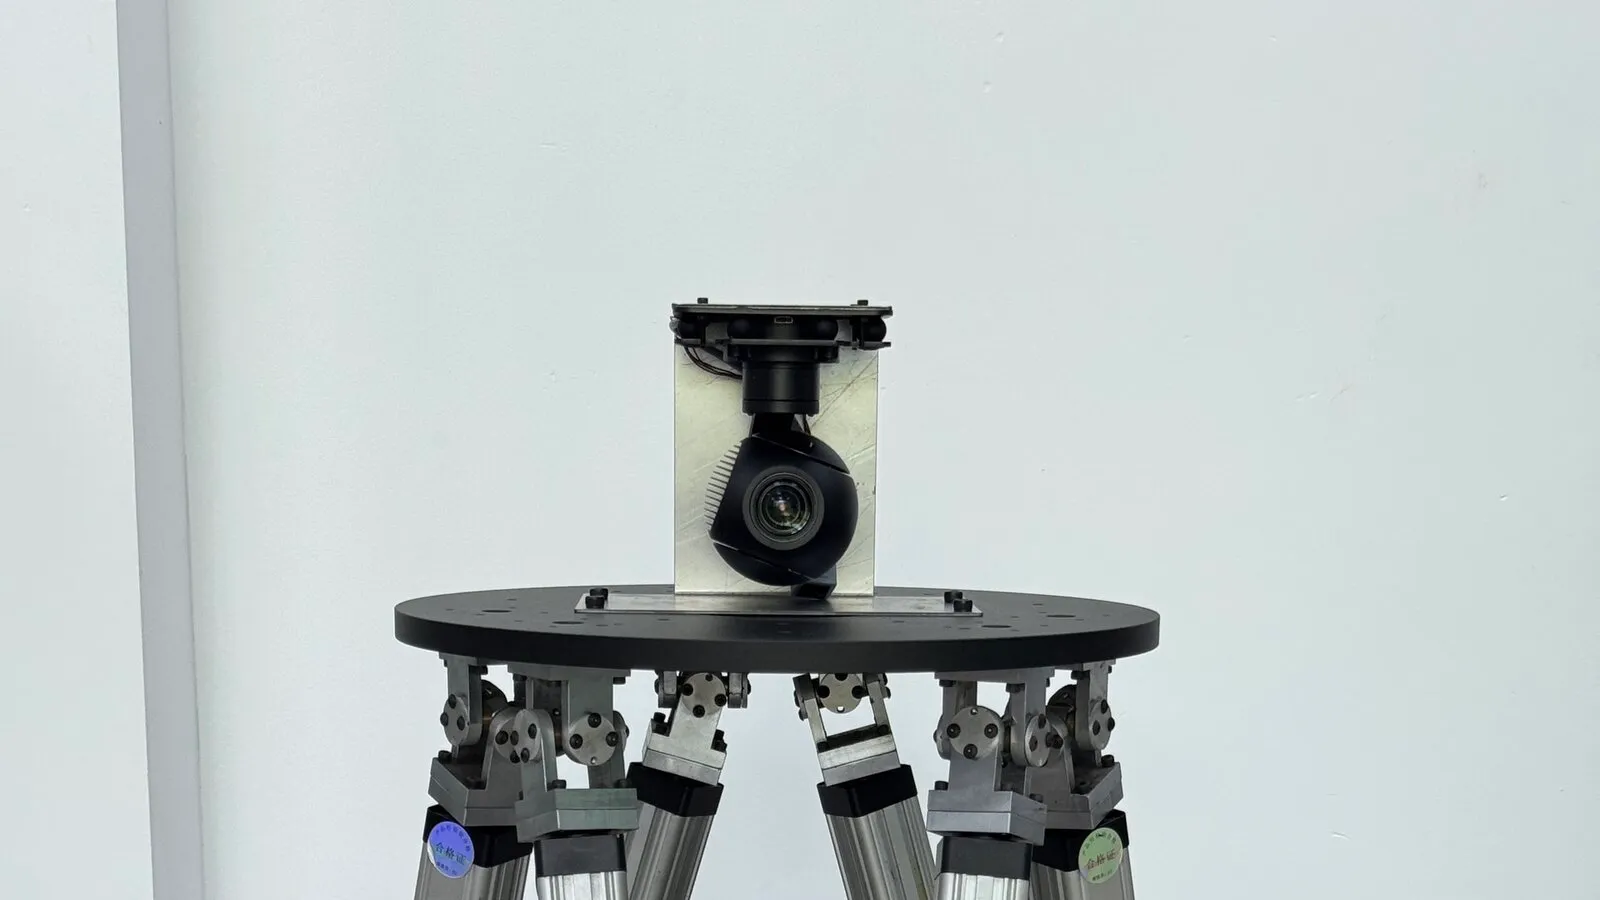
为北京某光电吊舱研制企业交付一台六自由度姿态扰动测试台,在实验室复现载体姿态扰动,用于吊舱视轴稳定性能的重复测试。

北京某光电吊舱研制企业 — 视轴稳定扰动测试台
北京某光电吊舱研制企业
客户
运动补偿与稳定
应用领域
视轴与指向稳定 / 传感器与惯导标定测试
应用场景
一台六自由度姿态扰动测试台(含控制柜、定制支架与控制软件)
交付范围
整机交付
项目标签
军工
行业
2026年5月
项目时间
北京
地点

项目概览

三段信息:项目背景、交付范围与现场应用结果。

项目背景
001

项目背景与约束

光电吊舱的视轴稳定性能,要在载体运动造成的姿态扰动下才能评估。外场试验受天气、海况和空域限制, 同一工况难以复现,测试结果也无法逐次对比。 项目需要的是一个实验室内可控的扰动源:把吊舱固定在台面上,输入设定的运动谱, 观察吊舱的姿态响应与视轴偏移,并让每次测试从同一初始状态出发。
交付范围
002

彦控交付方案

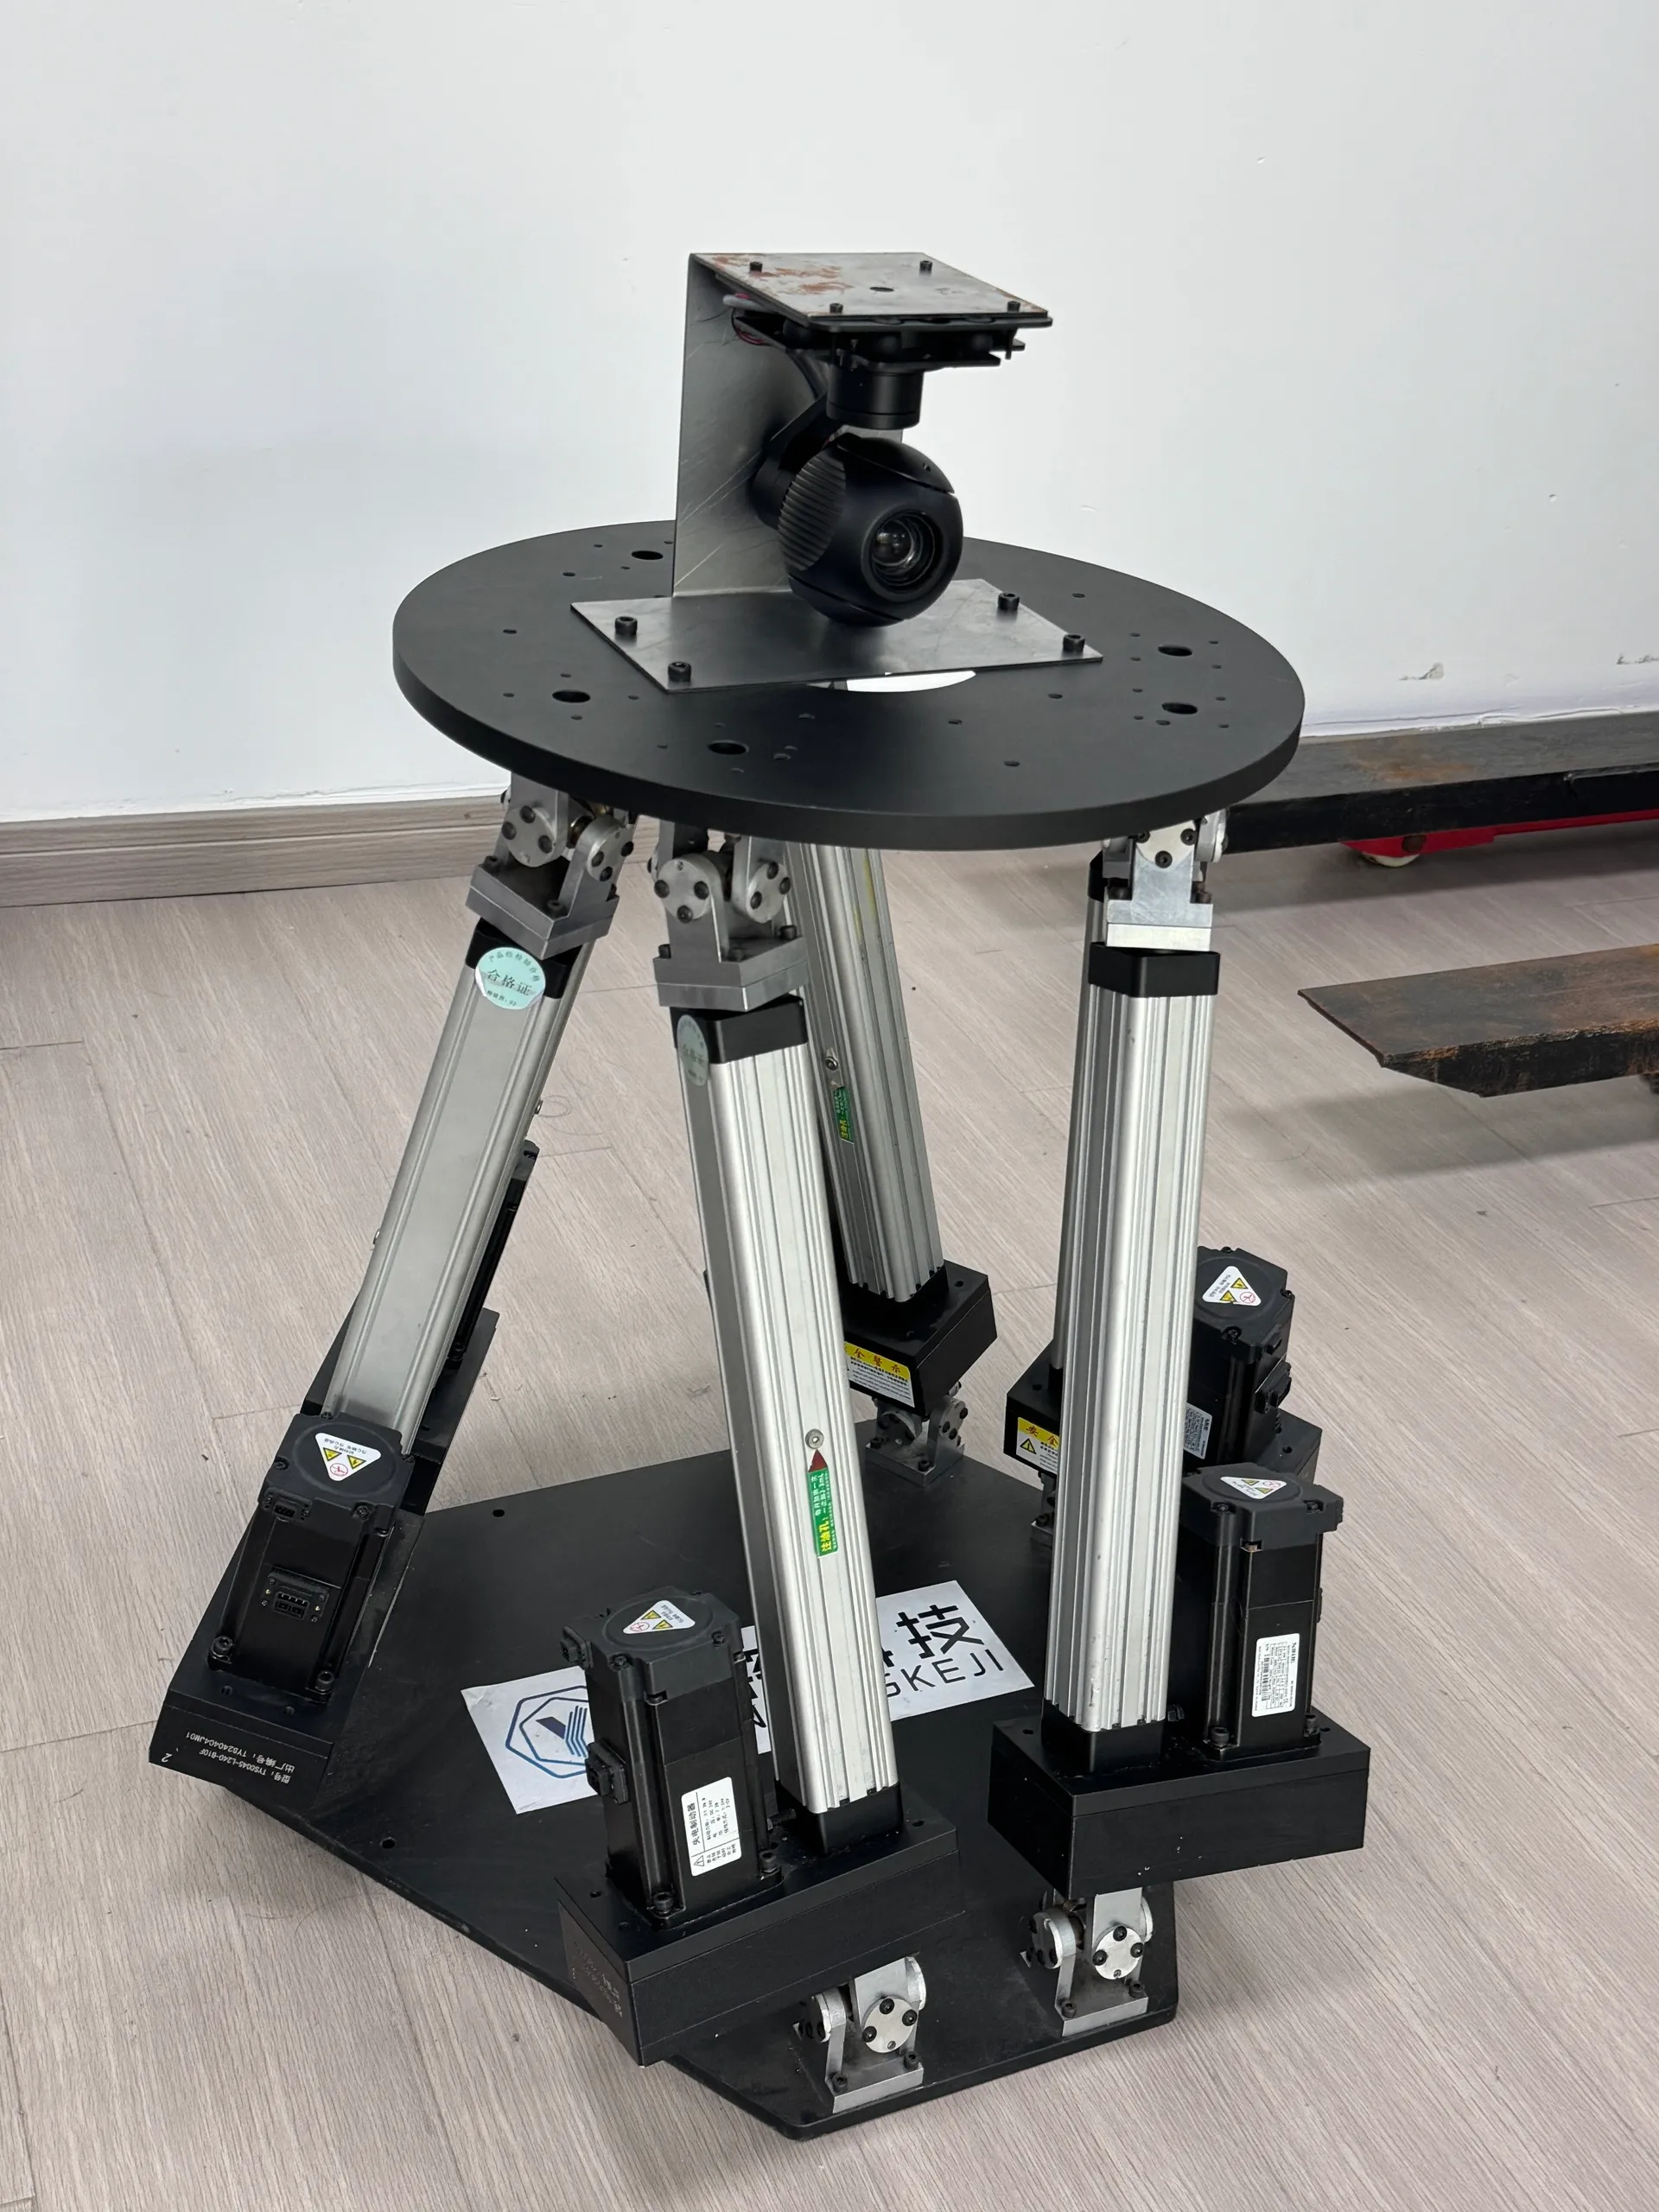
交付小型六自由度 Stewart 并联运动平台一台,作为吊舱姿态扰动测试台。 平台采用伺服电动缸驱动,配套彦控控制系统与工控机,控制柜外置以腾出台面周边空间; 台面按吊舱接口定制支架,随平台提供六自由度控制软件,按现场要求完成调试。
现场应用
003

现场应用结果

测试台用于吊舱姿态扰动的实验室复现,支持较大角度、较高速度的姿态工况输入。 具体运动谱由使用方按测试大纲下发,平台按谱执行并回传位姿数据。

项目要点

与选型相关的项目范围、配置与交付信息。

500 mm
台面直径
±40°
横滚 / 俯仰 / 偏航行程
80°/s
三向角速度
6 kW
整机功率

项目细节

选型关注点、配置说明、实施节点与现场应用。

为什么要在实验室复现扰动

吊舱的视轴稳定是闭环问题:载体姿态一变,稳像系统就要把视轴拉回目标方向。 性能好坏取决于扰动有多大、有多快,以及系统在多长时间内收敛。

这套评估放到外场,条件无法重复:同一天的海况、风速和载机姿态都不相同,两次试验的差别说不清是系统改进还是环境变化。 把扰动搬进实验室,输入就是可以写进测试大纲的数字——角度、角速度、各轴相位关系, 每次从同一初始位姿起步,结果才能逐次比较。

交付范围

  • 小型六自由度 Stewart 并联运动平台,伺服电动缸驱动,台面直径 500 mm。
  • 横滚、俯仰、偏航三向行程各 ±40°,三向角速度 80°/s,可组合出连续姿态扰动。
  • 控制柜外置,按现场空间布置;台面支架按吊舱安装接口定制。
  • 配套六自由度控制软件与工控机,支持按运动谱输入并回传位姿数据。

使用边界

测试台提供的是姿态扰动输入,吊舱的稳像算法、图像质量与指向误差评估由使用方完成。 需要同步采集图像或惯导数据时,接口在项目接口文档中约定;运动谱的幅值、频率与持续时间按平台能力与测试大纲共同确认。
现场实拍

部署、调试、运行阶段的现场图。

北京某光电吊舱研制企业 — 视轴稳定扰动测试台(现场实拍 1)

先确认任务条件,再确定平台配置

提供载荷、行程、现场条件与接口需求,工程师给出配置建议与方案路径。