彦控
客户案例 精密定位与装调 光学对准与精密装调实际装配与对接 整机交付科研设备

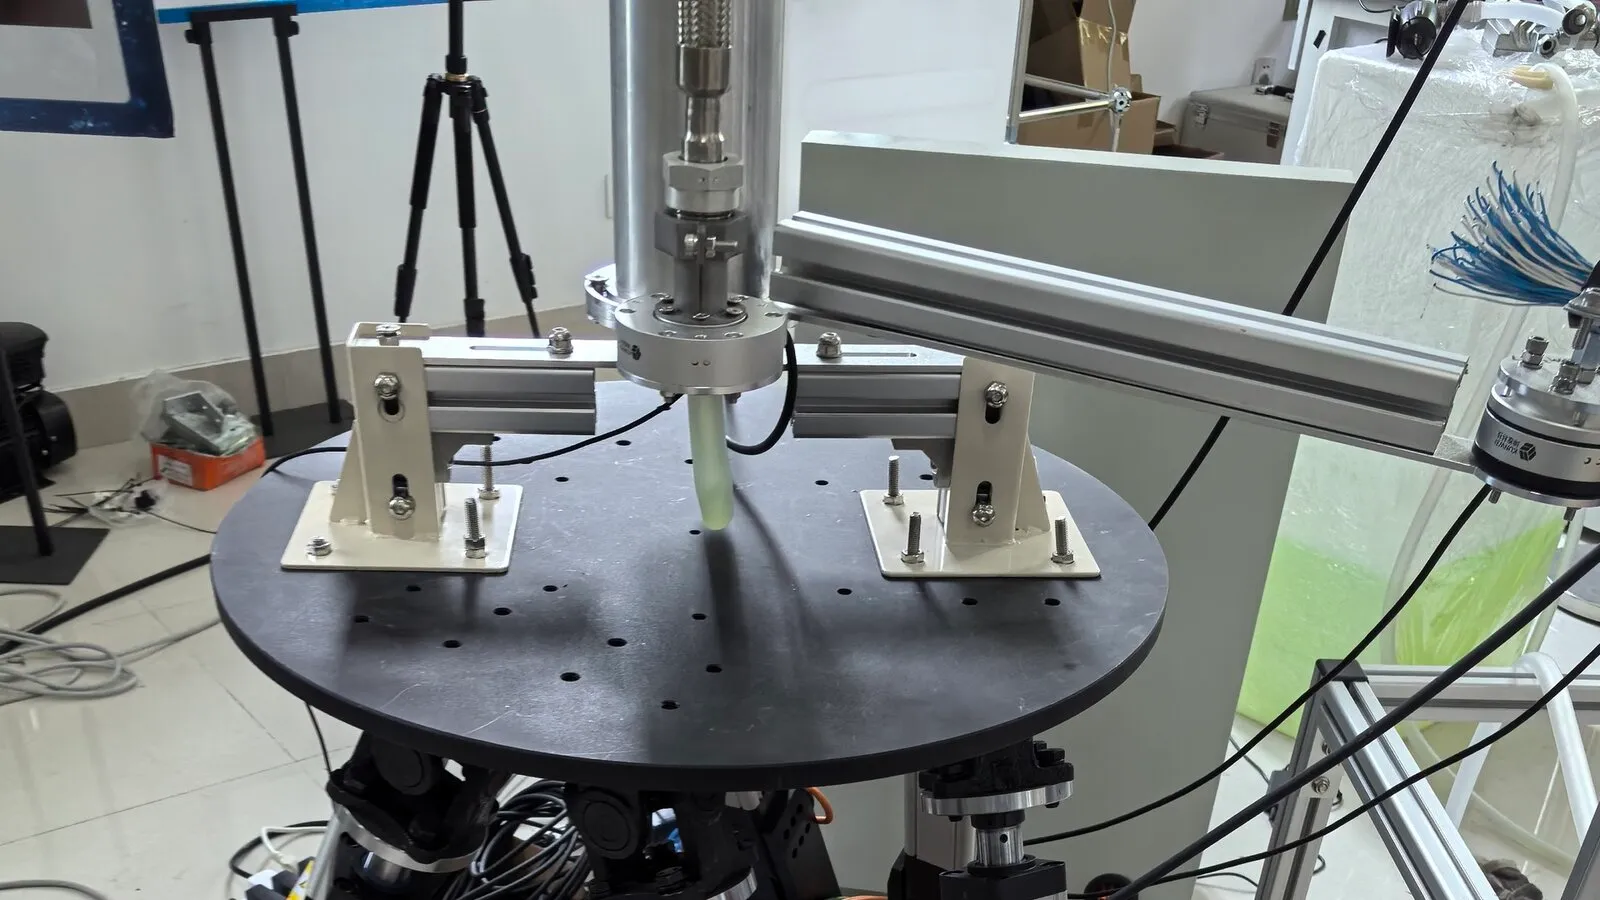
南京航空航天大学 — 六自由度精密调姿平台

为南京航空航天大学交付一台六自由度精密调姿平台,用于光学对准与部件装配对接;伺服电缸直连驱动,电缸重复定位精度 ±0.02 mm。

南京航空航天大学 — 六自由度精密调姿平台
南京航空航天大学
客户
精密定位与装调
应用领域
光学对准与精密装调 / 实际装配与对接
应用场景
一台六自由度精密调姿平台(伺服电缸直连,EtherCAT 控制)
交付范围
整机交付 / 科研设备
项目标签
高校 / 科研
行业
2024年12月
项目时间
南京
地点

项目概览

三段信息:项目背景、交付范围与现场应用结果。

项目背景
001

项目背景与约束

光学对准与精密装配需要亚毫米级、可重复的六向微调。手动垫片与单轴堆叠机构的调整量依赖经验, 一次装夹后难以把位置与姿态同时调到目标值,反复装拆还会引入新的偏差。 项目要求平台在 ±5 mm 行程内完成逐点步进与连续轨迹运动,并在调整到位后保持位置锁定, 使同一工件的调整结果可以复现。
交付范围
002

彦控交付方案

交付六自由度并联平台一台,伺服电动缸与电机直连安装,EtherCAT 总线控制,配套闭环反馈完成位置锁定与姿态保持。 上平台预留安装孔阵,按客户工装固定被测件与夹具,便于在同一基准下更换试件。
现场应用
003

现场应用结果

平台按技术参数交付,用于光学对准与部件装配对接的微位移调整。 重复定位精度与行程以出厂参数作为验收依据;更换被测件或扩展任务时,按新载荷与工装重新评估。

项目要点

与选型相关的项目范围、配置与交付信息。

60 kg
额定载荷
±0.02 mm
电缸重复定位精度
±5 mm
X / Y / Z 行程
EtherCAT
控制总线

项目细节

选型关注点、配置说明、实施节点与现场应用。

任务约束

光学对准的难点不在单个方向的行程,而在调整过程本身:位置与姿态互相牵连,改动一个方向会带动另外五个方向, 操作者往往要在”再调一点”和”退回重调”之间反复。当被调件的尺寸、重量和装夹方式变化时,这套经验很难直接复用。

项目需要的是把这种调整变成可重复的动作:给定目标位置与姿态,平台按程序走到位并锁定, 同一夹具上的下一个试件可以沿用同一组调整量。

交付范围

  • 六自由度并联平台一台,伺服电动缸与电机直连安装,避免中间传动环节带来的间隙。
  • EtherCAT 总线控制,闭环反馈参与位置锁定与姿态保持。
  • 上平台预留安装孔阵,客户工装与夹具按孔阵固定,被测件在同一基准下更换。
  • 行程 ±5 mm(X / Y / Z),电缸重复定位精度 ±0.02 mm,额定载荷 60 kg。

现场与使用

平台安装在实验室内,工装与测量装置由上平台孔阵固定,调整过程以程序化步进为主。 需要更高分辨率的场合,可在现有工装上接入客户自己的测量设备,按测量结果迭代调整; 测量设备与坐标系定义由使用方确认,平台侧提供接口与调试配合。
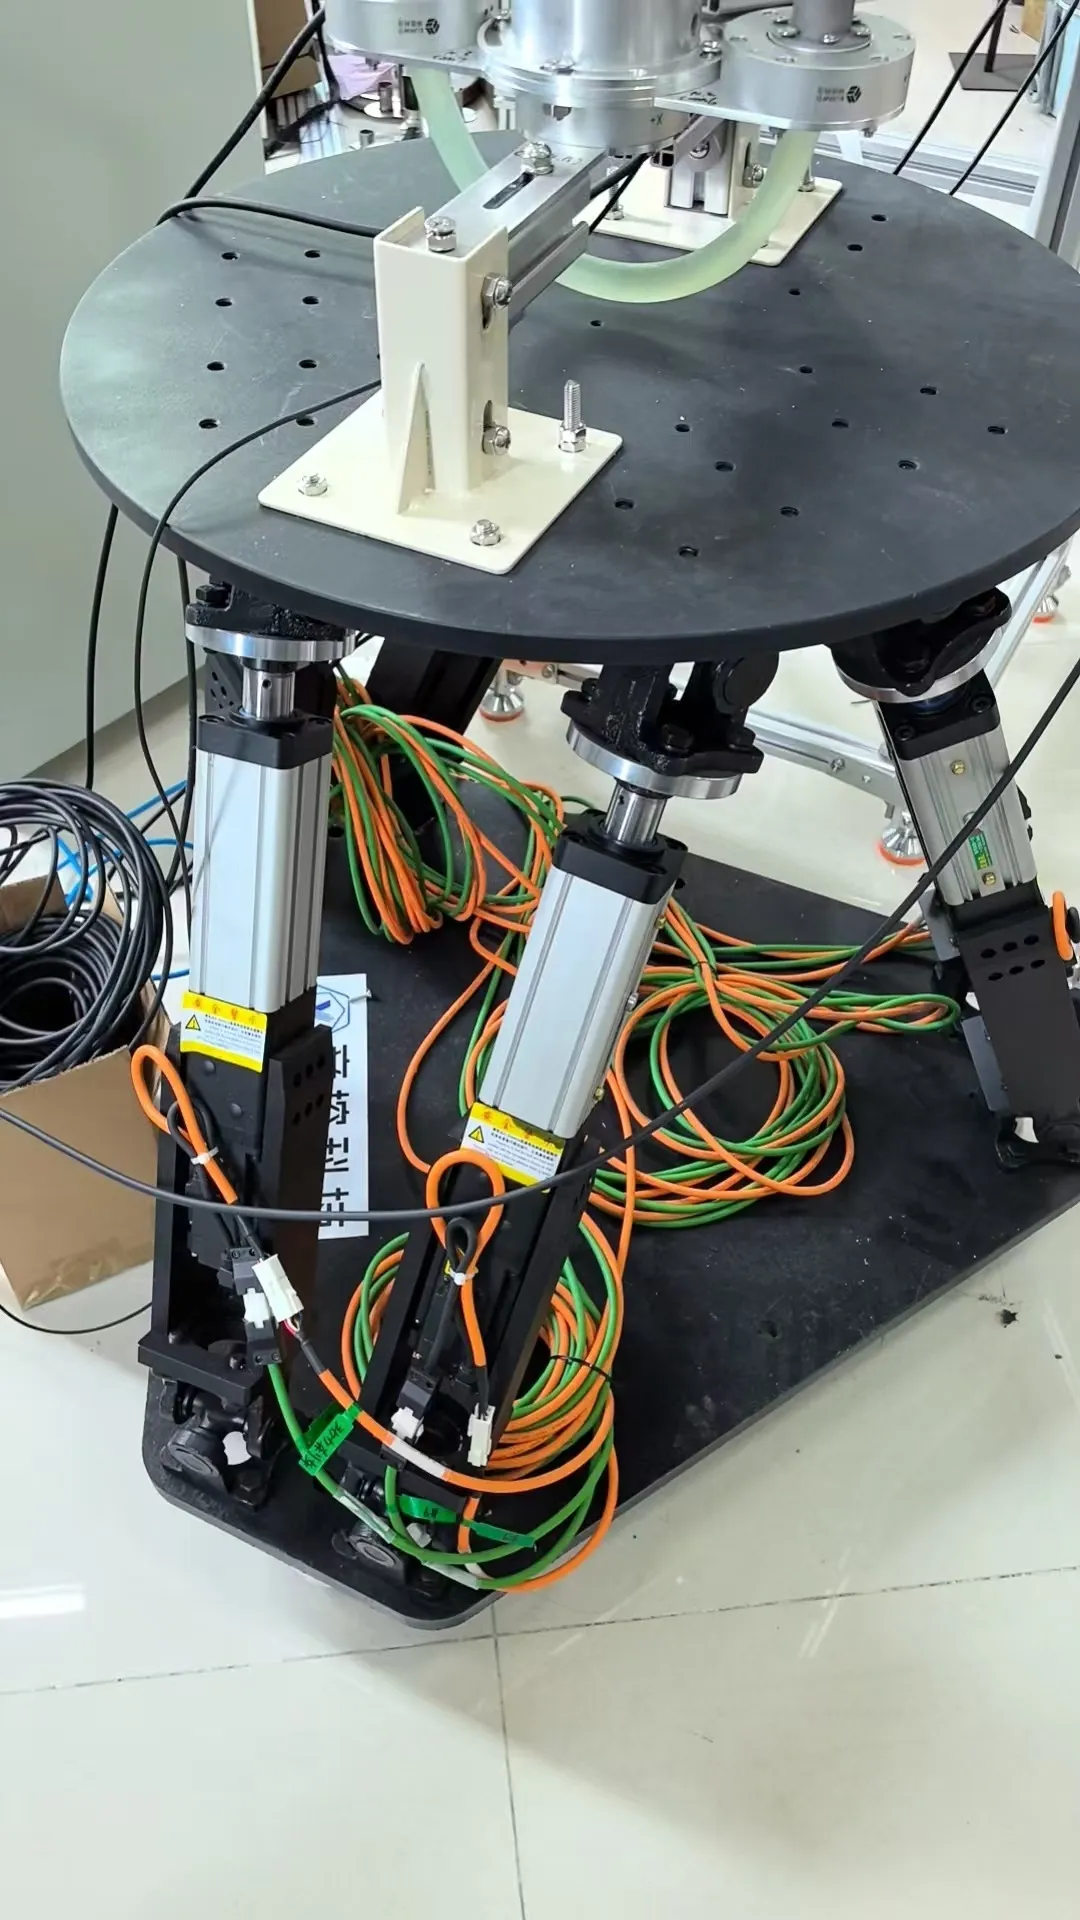
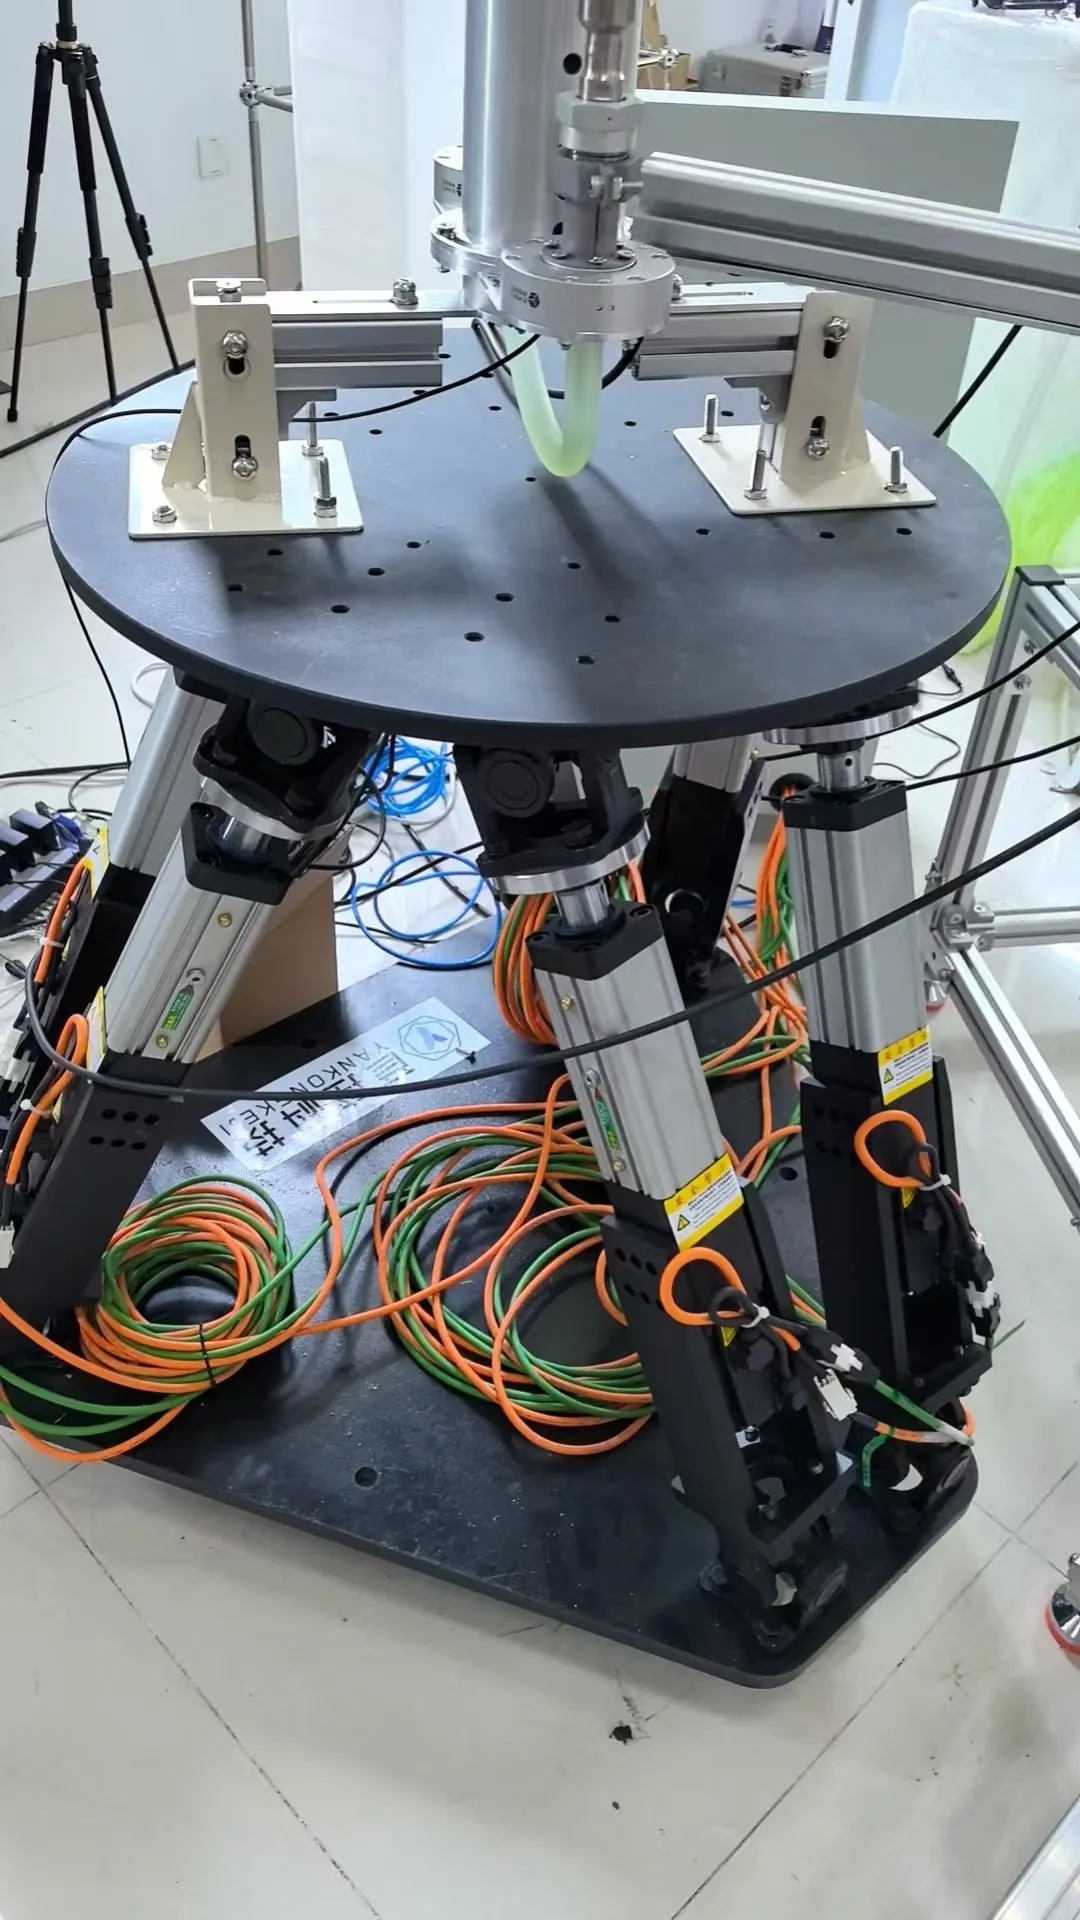
现场实拍

部署、调试、运行阶段的现场图。

南京航空航天大学 — 六自由度精密调姿平台(现场实拍 1)
南京航空航天大学 — 六自由度精密调姿平台(现场实拍 2)

先确认任务条件,再确定平台配置

提供载荷、行程、现场条件与接口需求,工程师给出配置建议与方案路径。