彦控
船舶 / 海工 行业方案

主动登乘舷梯补偿方案

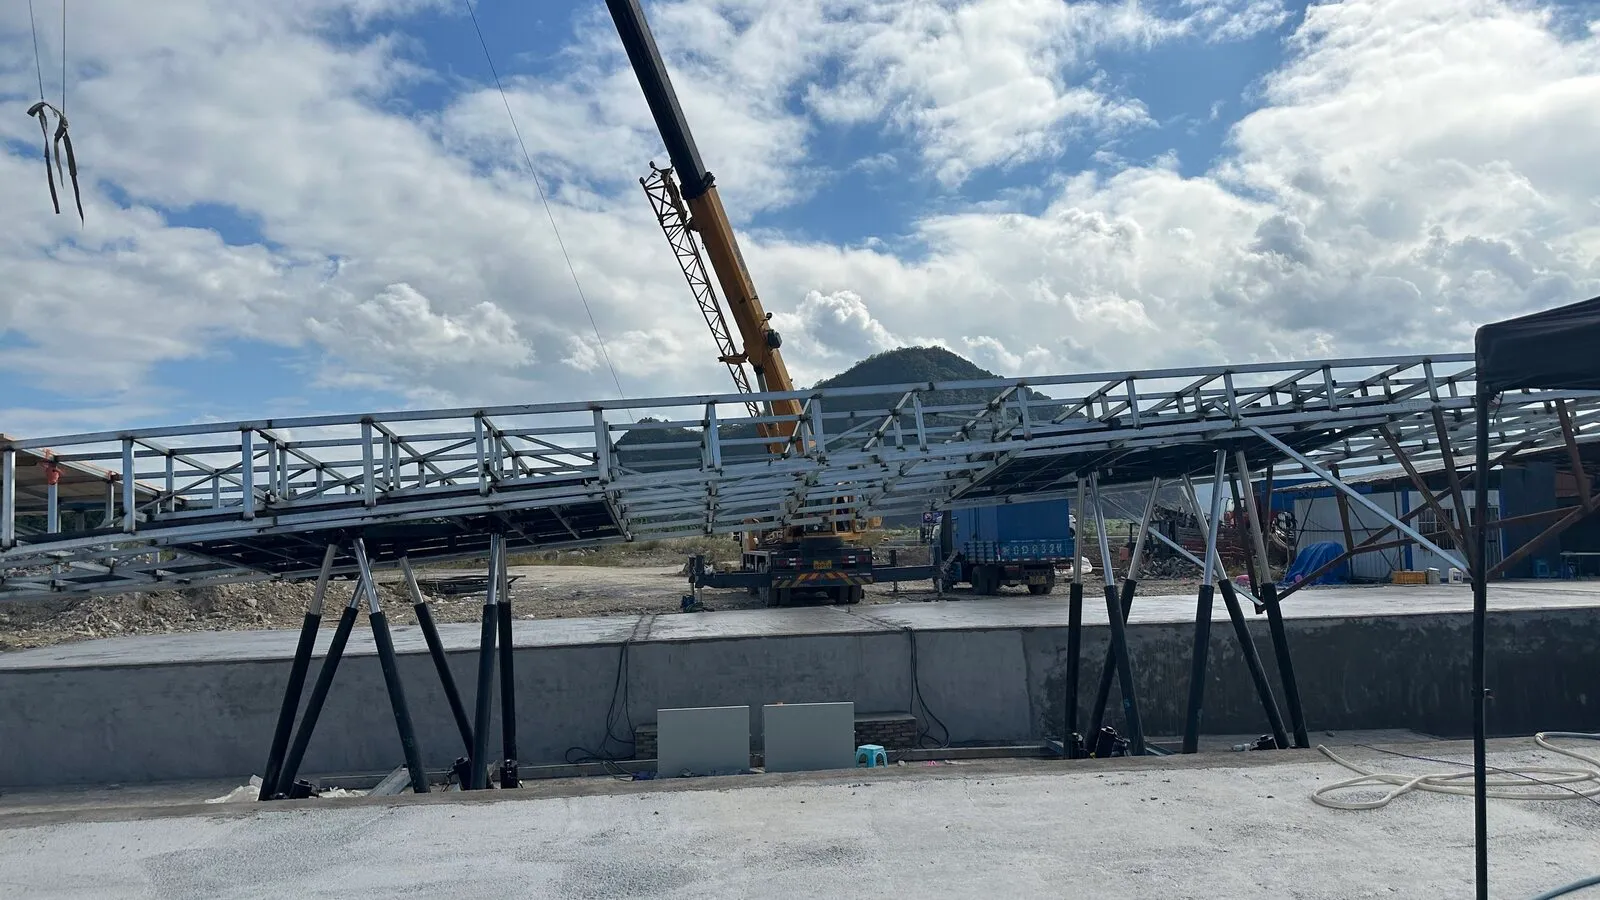
主动登乘舷梯补偿方案面向海上风电运维、海上平台登乘等任务,结合六自由度并联机构、姿态测量和控制系统,按船型、目标端接口与安全要求配置。

应用类型
主动登乘与舷梯补偿
推荐产品
六自由度平台
集成边界
舷梯结构、姿态测量、控制与安全系统
主动登乘舷梯补偿方案

选型要点

不同项目的载荷、接口、现场条件与交付范围不同。以下内容用于前期判断,最终方案以项目技术协议为准。

项目关注点

容易影响选型的环节

  • · 船体运动、目标端距离和甲板布置共同影响登乘通道设计
  • · 人员与物料通行需要明确端部接口、失效处置和安全联锁
  • · 海况窗口、防护维护与现场验收条件需要提前确定
彦控方案

优先确认的交付范围

  • 基于登乘任务评估六自由度并联机构和控制方案
  • 按项目评估姿态测量、船载系统接口与联锁边界
  • 结合船型、目标设施和人员或物料通行需求定义配置

核心技术能力

支撑方案落地的关键技术

001

运动补偿

根据船舶运动与登乘目标评估补偿方向和控制策略

002

系统接入

按项目评估姿态测量设备及船载控制系统的接口

003

安全策略

按项目配置限位、断电处置和安全联锁

关键配置范围

用于建立初步沟通范围,最终规格按载荷、行程、接口和现场条件确认

工作海况
按船型、海况和认证要求评估
补偿自由度
按船舶运动和登乘任务配置
悬臂长度
按甲板布置和目标平台距离确定
人员与物料载荷
按通行需求及安全规范配置
端部与收放
按目标端接口、现场工况和安全策略设计

方案详解

场景定位、取舍逻辑与选型入口。

场景定位

主动登乘舷梯用于船舶与风机塔筒、海上平台等固定设施之间的人员或物料转运。其控制任务是补偿船舶运动对登乘端的影响,属于运动补偿与稳定;与主动生成运动以复现海况的试验任务不同。

适合优先考虑

  • 海上风电运维船与风机塔筒之间的登乘
  • 船舶与海上平台或其他固定设施之间的转运
  • 需要协同评估姿态测量、控制和安全系统的舷梯项目

需要进一步评估

  • 船型、海况、目标端距离或甲板布置尚未明确
  • 端部接触、应急收放、冗余或认证要求较高
  • 盐雾、淋水、维护与长期海上运行条件复杂

方案取舍与构成

舷梯补偿不能只按载荷选型,还需考虑船体运动、悬臂结构、目标端接触方式和人员安全。可基于六自由度并联机构、运动控制软件和姿态测量设备评估补偿系统;舷梯结构、传感器、船载系统和安全联锁的供货与联调边界按项目确定。

项目可按需要评估视觉对接辅助、姿态测量冗余、机械限位及断电处置。补偿效果、工作海况和验收方式均应结合具体船型、载荷与现场条件确认,不以一般方案描述代替项目认证或安全验收。

相关船载吊装和作业端稳定需求可参考海工波浪补偿方案。

常见问题

选型、接口与交付中常见的问题。仍有疑问,可直接联系工程师。

主动登乘舷梯可以直接按固定规格采购吗?
需要结合船型、甲板布置、目标平台距离、端部接口、载荷和安全策略确定配置。
方案评估需要提供哪些信息?
建议提供船型、作业对象、登乘距离、人员或物料载荷、目标端接口、传感器条件及安全要求;已有海况或认证要求也应一并提供。
能否接入船载系统和姿态测量设备?
可按项目评估,需先确认设备接口、数据、急停联锁、故障状态和联调责任。

先确认任务条件,再确定平台配置

提供载荷、行程、现场条件与接口需求,工程师给出配置建议与方案路径。